Cœur, MCU et carte RPi_Pico
Depuis le 2026-10-04, le microcontrôleur programmable est un composant, Internal.McuCore, placé à l'intérieur de deux blocs posables : MCU (8 broches, alimentation idéale) et RPi_Pico (réplique de la carte et de son alimentation). Décision complète : « Carte Raspberry Pi Pico et alimentation » dans requirements.md.
Les classes
| Classe | Rôle |
|---|---|
Internal.PartialMcuSettings |
Paramètres réglés par l'utilisateur (programme, flash, temps d'exécution, débogage, étages électriques), avec leurs onglets. Étendu par MCU, RPi_Pico et McuCore : chaque carte transmet tous ses paramètres au cœur par des modificateurs final. Ainsi, chaque paramètre n'est écrit qu'une fois |
Internal.McuCore |
Le RP2040 et son programme : PyRuntime, la synchro (le grand when), un PinBridge par broche, la mise sous tension. Connecteurs : pin[nPins], vdd, gnd, vref, run, Display0 |
Internal.PinBridge |
Étage électrique d'une broche, en équations : sortie push-pull par deux conductances (1/ROut de vdd vers la broche, ou de la broche vers VOL), tirages, fuite GOff |
MCU |
Le cœur + une ConstantVoltage(VOH) sur vdd et vref + la LED embarquée sur pin[9]. run reste en l'air (tirage interne) |
RPi_Pico |
Le cœur + l'arbre d'alimentation de la carte + la LED sur pin[26]. Généré par tools/make_pico.py : ne pas éditer RPi_Pico.mo à la main |
Internal.Rt6150 |
Régulateur buck-boost, modèle moyen |
Internal.PartialSupplyPin |
GND + broche VCC facultative (useSupplyPin) des périphériques |
Les connecteurs restent dans la classe qui porte l'icône (MCU, RPi_Pico) : un placement hérité ne se modifie pas, et les deux icônes n'ont ni la même taille ni le même système de coordonnées. La liaison Display0 passe du cœur à la carte par un connect de deux sorties (intérieure vers extérieure), sans équation d'alias.
Table des broches
Le cœur reçoit sa table par ses paramètres nPins, pinIds (numéro GPIO de chaque broche), pinCaps (capacités), boardProfile, hasTempSensor. Il la transmet au constructeur PyRuntime, complétée par la pseudo-broche du capteur de température (identifiant 30) si hasTempSensor.
| Capacité | Valeur | Autorise |
|---|---|---|
PIN_CAP_DIGITAL |
1 | Pin, PWM |
PIN_CAP_EXTERNAL |
2 | UART, I2C, I2CTarget (broche reliée à un connecteur) |
PIN_CAP_ADC |
4 | ADC |
MCU:{0, …, 7, 25}, capacités7pour GP0-GP7 et1pour la LED.RPi_Pico:{0, …, 29}(pin[i]= GPIOi−1),3pour GP0-GP22,1pour GP23-GP25 (broches internes),7pour GP26-GP28,5pour GP29 (VSYS/3), puis le capteur (4).
Côté C (pyruntime_core.h) : MAX_PINS = 32 dimensionne les tableaux du handle ; num_pins, pin_id[], pin_caps[] y sont copiés par PyRuntime_new. resolve_pin_index parcourt la table, require_pin(id, caps, quoi) vérifie les capacités et compose le message d'erreur à partir de la table (« GPIO 30 not supported on this board (valid: 0-29) »). Les tableaux de PyRuntime_sync sont de taille libre côté Modelica ([:]) ; leur taille est passée au C et comparée à la table.
Profil de carte dans le shim
_native.board() rend boardProfile. Le shim (_PICO) en déduit, pour la Pico seulement : la numérotation de l'ADC (ADC(0..3) = GP26-GP29, ADC(4) = pseudo-broche 30), le multiplexage UART/I2C du RP2040 et les broches par défaut du port rp2 (_PICO_UART, _PICO_I2C, _pico_pins), et l'unicité du moteur UART et du maître I2C (_pico_owner : UART(0) ou UART(1), un seul à la fois — tous deux arrivent sur l'identifiant natif 0). SoftI2C est une classe dérivée de I2C qui échappe au multiplexage. La native adc_read rend une fraction de la référence adcRef (entrée de PyRuntime_sync, tension de vref).
Mise sous tension et perte d'alimentation
Dans le cœur : supplyOk (tension de vdd au-dessus de VPowerOn, hystérésis jusqu'à VPowerOff), runHigh (tension de run), powerGood = supplyOk and runHigh, passé à la synchro ; change(powerGood) est une condition du when. Les étages des broches lisent pre(powerGood) : haute impédance sans alimentation, et coupure de la boucle algébrique vdd → powerGood → charge des broches → vdd. D'où powerGood(start = false, fixed = true) : pendant l'initialisation seulement, les broches (toutes en entrée de toute façon) sont en haute impédance.
Côté C (PyRuntime_sync, pyruntime_module.c) :
- Avant le démarrage (
startedfaux) : tant quepowerGoodest faux, la synchro publie un état « non alimenté » (publish_unpowered) sans donner la main au worker, qui attend son premier tour. Première synchro alimentée :started,boot_time= instant courant (origine deticks_ms()/ticks_us()), puis le chemin habituel. - Perte (
power_loss) : avertissement daté,halted→yield_untillèveSystemExità chaque appel (commeshutdown), le programme se déroule, le worker se gare ; la synchro attendscript_done, puispowered_off: broches en entrée, UART/I2C/cible/minuteurs arrêtés. Le sous-interpréteur reste en vie jusqu'àPyRuntime_destroy(la synchro peut encore lire son état). Pas de redémarrage. - Jamais alimenté : le premier tour du worker sort aussi sur
shutdown(never_started) : aucun programme, fin propre.
Arbre d'alimentation de RPi_Pico
Visible dans le schéma interne de la carte (fils colorés par réseau dans make_pico.py, NET_COLORS ; zones de fond ZONES) :
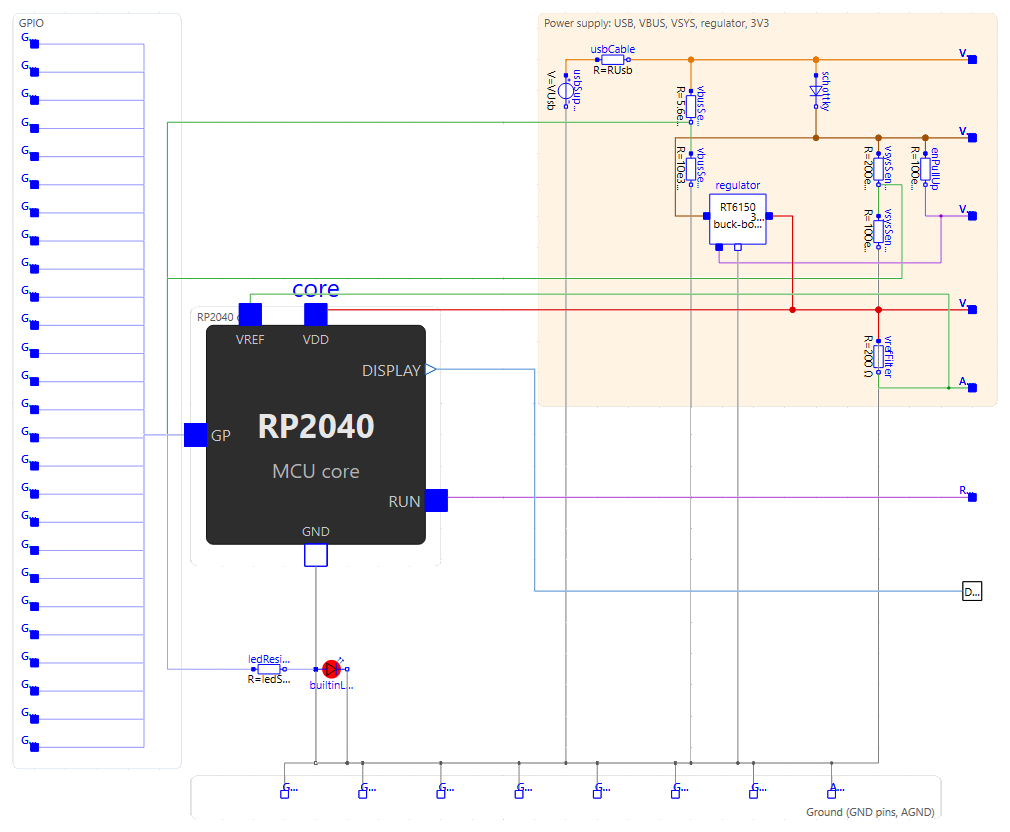
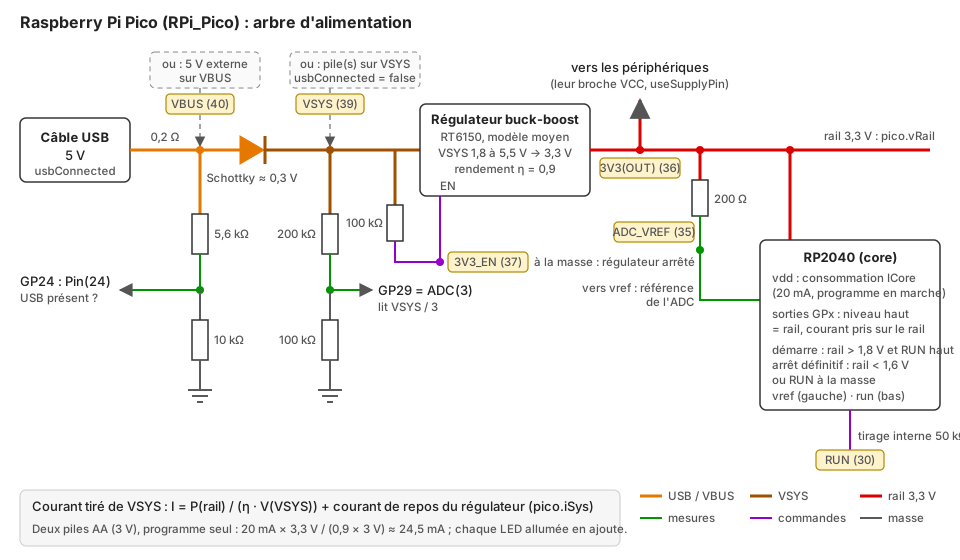
Schéma de principe, dessiné à la main (images/pico-alimentation.svg) :
En texte :
USB 5 V ─ RUsb ─ VBUS ─ Schottky (0,3 V) ─ VSYS ─ Rt6150 ─ 3V3 ─ core.vdd ─ broches, ICore
                   │                         │      │EN        └─ 200 Ω ─ ADC_VREF ─ core.vref
              5,6 k/10 k → GP24     200 k/100 k   100 k vers VSYS (3V3_EN)
                                     → GP29 (VSYS/3)
Rt6150 : sortie 3,3 V derrière 0,05 Ω tant que en > 1 V et VSYS au-dessus du seuil (1,8 V au démarrage, 1,7 V à l'arrêt) ; courant d'entrée max(Pout, 0)/(eta·VSYS) + IQ. Les courants lisent pre(running) (boucle tension d'entrée → marche → courant d'entrée avec une pile à résistance interne). Arrêté, la sortie est en haute impédance.
Broche VCC des périphériques
Internal.PartialSupplyPin porte GND, VCC if useSupplyPin, un rail protégé rail (relié à VCC, ou à une ConstantVoltage(VOH) si not useSupplyPin), le courant de repos IQ (proportionnel sous 1 V, fuite de 1 nS) et vRail. Étendu par PartialUartPins (appareils série, RadioModem), PartialI2cDevice et Hx711, qui remplacent leur VOH par vRail (niveau haut de TX/DOUT, rail des tirages). Le HX711 borne son excitation à VCC − VDropout et tire le courant du pont de VCC par un miroir (excitationLoad.i = -excitation.i).