La carte Raspberry Pi Pico
MicroPythonMCU.RPi_Pico est une réplique de la carte Raspberry Pi Pico : le même microcontrôleur programmable que le bloc MCU — même programme Python, même API machine/time, mêmes paramètres —, mais avec le brochage réel de la carte (40 broches) et son alimentation : connecteur USB, VBUS, VSYS, régulateur 3,3 V, 3V3(OUT).
Quand choisir l'un ou l'autre ?
MCU: un microcontrôleur simplifié, 8 broches toutes polyvalentes, alimentation idéale et implicite. Le plus simple pour apprendre à programmer et pour les montages où l'alimentation n'est pas le sujet.RPi_Pico: pour câbler comme sur la vraie carte (numéros de broches, multiplexage UART/I2C, ADC sur GP26-GP28), et pour étudier l'alimentation : autonomie sur piles, consommation, mise sous tension, chute de tension.
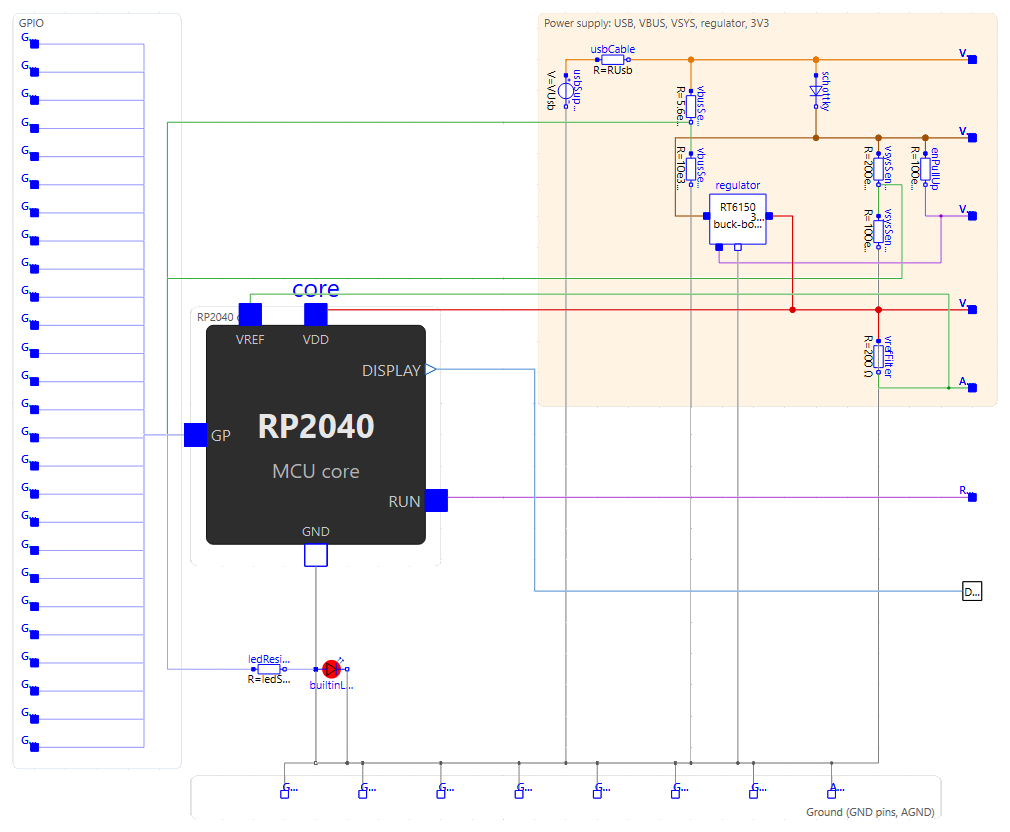
Les deux blocs contiennent le même cœur programmable (core, un composant Internal.McuCore : le RP2040 et son programme). Ouvrir le schéma interne de la Pico (onglet Diagram) montre ce cœur câblé au connecteur USB, à la diode Schottky, au régulateur, aux diviseurs de mesure et à la LED, comme sur la carte. L'icône a les proportions réelles de la carte (21 × 51 mm, broches au pas de 2,54 mm) ; un éclair sur le connecteur USB signale qu'elle est alimentée par le câble (usbConnected).
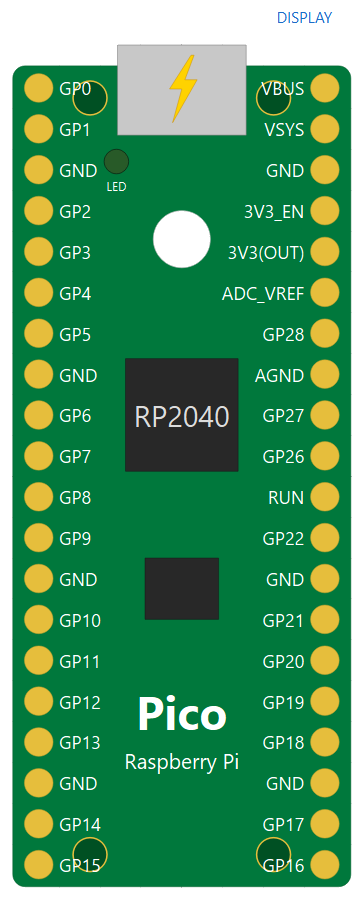
Brochage
Vue de dessus, connecteur USB en haut, comme la carte réelle. Les noms des connecteurs reprennent la sérigraphie ; trois sont adaptés, un nom Modelica ne pouvant pas commencer par un chiffre ni être répété.
| Connecteurs | Broches physiques | Rôle |
|---|---|---|
GP0 … GP22 |
1-29 (côtés gauche et droit) | Entrées/sorties : Pin, PWM, UART, I2C selon le multiplexage du RP2040 |
GP26, GP27, GP28 |
31, 32, 34 | Les trois entrées analogiques : ADC(0), ADC(1), ADC(2) |
GND_3, GND_8, GND_13, GND_18, GND_23, GND_28, GND_38 |
3, 8, 13, 18, 23, 28, 38 | Masses (sérigraphie « GND »), toutes reliées entre elles. En relier au moins une à la masse du circuit (Ground) |
AGND |
33 | Masse analogique, reliée aux autres |
VBUS |
40 | 5 V du connecteur USB (usbConnected), ou entrée d'une alimentation 5 V externe |
VSYS |
39 | Entrée principale de la carte, de 1,8 à 5,5 V : alimentée par VBUS à travers une diode Schottky, ou directement par une pile |
V3V3_EN |
37 | Sérigraphie « 3V3_EN » : marche du régulateur, tirée à VSYS ; à la masse, le régulateur s'arrête |
V3V3 |
36 | Sérigraphie « 3V3(OUT) » : sortie 3,3 V du régulateur, pour alimenter des circuits externes |
ADC_VREF |
35 | Référence de l'ADC : le 3,3 V filtré par 200 Ω sur la carte |
RUN |
30 | Marche du RP2040, tirée au 3,3 V ; à la masse, le RP2040 est arrêté (voir plus bas) |
Display0 |
— | Liaison logique vers un afficheur pédagogique, en haut de l'icône. Elle n'existe pas sur la vraie carte : c'est le même outil pédagogique que sur MCU |
La LED embarquée (Pin("LED") ou Pin(25)) est dessinée à sa place sur l'icône. Les broches internes de la carte sont accessibles comme sur la vraie : Pin(24) lit la présence de VBUS, ADC(3) (GPIO29) lit VSYS/3, ADC(4) le capteur de température du RP2040 ; Pin(23) (mode du régulateur) existe sans effet.
Alimentation
La carte n'exécute son programme que si elle est alimentée. Trois façons de le faire, comme en vrai :
- Par le câble USB (par défaut,
usbConnected = true) : 5 V surVBUS, rien à câbler. C'est la carte branchée à l'ordinateur. - Par
VSYS, typiquement une pile ou deux piles AA, avecusbConnected = false. Le régulateur est un buck-boost : il fournit 3,3 V même siVSYSest en dessous (de 1,8 à 5,5 V). - Par
VBUSavec une alimentation 5 V externe,usbConnected = false.
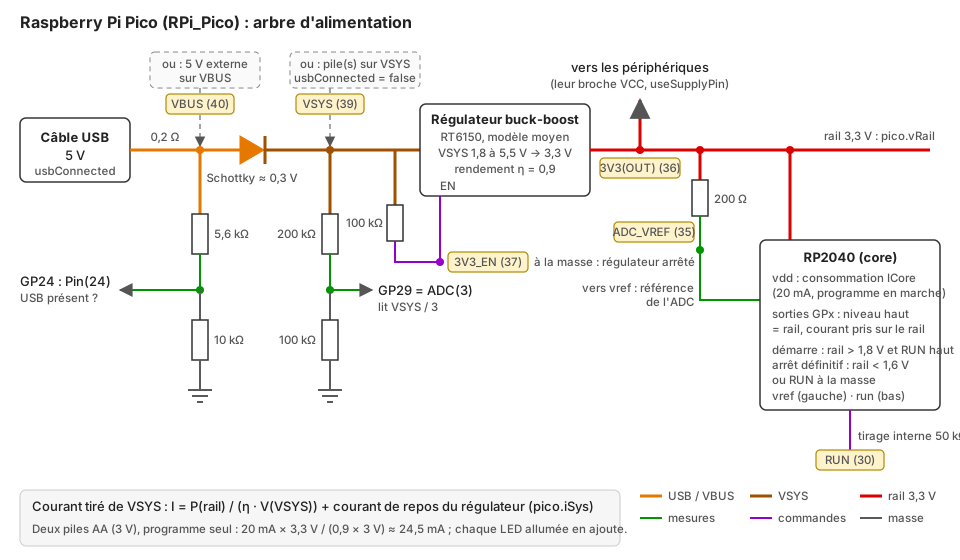
Schéma de principe de l'alimentation, avec les numéros des broches physiques. Les couleurs sont celles des fils du schéma interne de RPi_Pico dans OMEdit.
Dans OMEdit, le schéma interne de RPi_Pico (onglet Diagram) montre ce câblage tel qu'il est modélisé, avec les mêmes couleurs : le cœur core (RP2040), l'USB, la diode, les diviseurs, le régulateur, le filtre d'ADC_VREF et la LED.
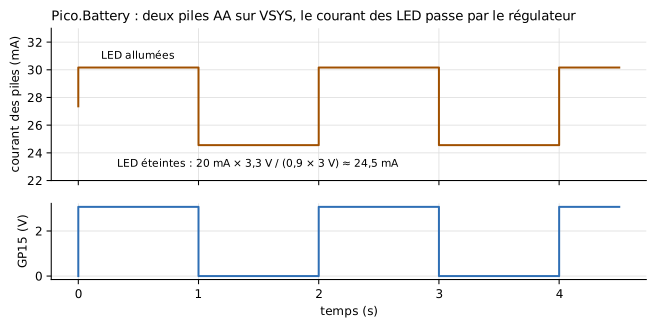
Le régulateur fabrique le rail 3,3 V à partir de VSYS. C'est un modèle moyen, sans découpage : la tension de sortie est tenue à 3,3 V, et le courant tiré de VSYS vaut la puissance fournie divisée par le rendement (eta, 0,9) et par la tension de VSYS. Le rail alimente le RP2040 et sa flash (ICore, 20 mA), les broches — le courant d'une LED branchée sur une sortie est pris sur le rail, donc sur la pile — et la sortie 3V3(OUT).
Exemple de bilan, deux piles AA (3 V) : 20 mA × 3,3 V / (0,9 × 3 V) ≈ 24,5 mA tirés des piles, programme seul ; quelques milliampères de plus par LED allumée.
Mise sous tension et coupure
- Le programme (
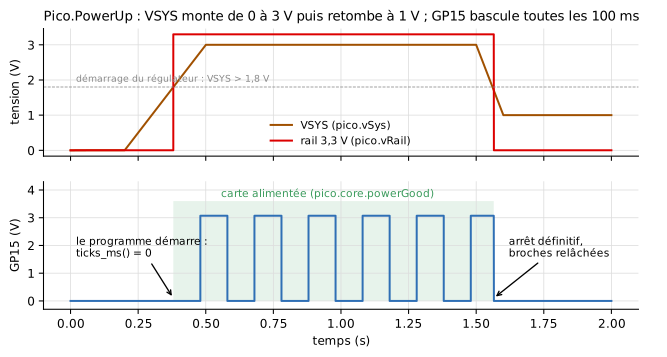
boot.py/main.pyou le script) démarre à la mise sous tension : la première fois que le rail 3,3 V dépasseVPowerOn(1,8 V) avecRUNhaut.time.ticks_ms()compte depuis cet instant, pas depuis le début de la simulation. Avec l'USB, c'est à t = 0. - Si ensuite le rail retombe sous
VPowerOff(1,6 V) — pile vide,VSYScoupé,3V3_ENouRUNà la masse —, le programme est arrêté pour de bon : ses broches sont relâchées (haute impédance), un avertissement daté apparaît dans le journal. Le retour de l'alimentation ne le relance pas : le redémarrage n'est pas simulé. - Une carte jamais alimentée n'exécute rien ; la simulation se termine normalement.
Exemple : Pico.PowerUp, une rampe sur VSYS.
Alimenter les périphériques par la carte
Les périphériques de la bibliothèque (appareils série, modules radio, périphériques I2C, HX711) ont une alimentation idéale interne par défaut. Cocher leur paramètre useSupplyPin fait apparaître une broche VCC (en bas à gauche de leur icône) : la relier à 3V3(OUT) de la carte. Leurs niveaux hauts suivent alors la tension reçue, et leur consommation (IQ) est tirée de la carte, donc comptée dans le bilan de la pile.
MicroPythonMCU.RPi_Pico pico(usbConnected = false);
MicroPythonMCU.Peripherals.UartEchoDevice echo(useSupplyPin = true, IQ = 0.002);
equation
  connect(pico.V3V3, echo.VCC);   // 3V3(OUT) -> VCC
  connect(pico.GND_3, echo.GND);
Programmer la Pico
Le programme est celui d'une vraie Pico sous MicroPython. Par rapport au bloc MCU, ce qui change suit la carte réelle :
MCU |
RPi_Pico |
|
|---|---|---|
| Broches | GP0-GP7 |
GP0-GP22, GP26-GP28 |
ADC |
ADC(n) sur n'importe laquelle des 8 broches |
ADC(0)-ADC(2) = GP26-GP28, ADC(3) = VSYS/3, ADC(4) (ADC.CORE_TEMP) = température ; aussi ADC(Pin(26)). Ailleurs : ValueError |
| Référence de l'ADC | VOH |
ADC_VREF (3,3 V filtré) |
UART, I2C |
tx/rx, scl/sda obligatoires, n'importe quelles broches |
Multiplexage du RP2040 (UART(0) : TX sur GP0, 12, 16 ou 28…), broches par défaut du port rp2 si on ne les donne pas (UART(0) : GP0/GP1, UART(1) : GP4/GP5, I2C(0) : SCL GP5/SDA GP4, I2C(1) : SCL GP7/SDA GP6) ; I2C sans identifiant prend celui de ses broches |
SoftI2C |
même maître | n'importe quelles broches, comme sur la carte |
from machine import Pin, ADC, UART
uart = UART(1, baudrate=9600)        # TX GP4, RX GP5 : broches par défaut
vsys = ADC(3).read_u16() * 3.3 / 65535 * 3
temp = 27 - (ADC(4).read_u16() * 3.3 / 65535 - 0.706) / 0.001721
Une broche qui n'est pas permise pour ce périphérique lève l'erreur du port rp2 (« bad TX pin », « bad SCL pin »). La simulation n'a qu'un moteur UART et qu'un maître I2C : UART(0) et UART(1) sont acceptés, mais un seul à la fois (de même pour I2C(0)/I2C(1)).
Paramètres
Les onglets du bloc MCU sont les mêmes (script, temps d'exécution, système de fichiers, débogage, Electrical sans VOH) : voir Le bloc MCU. Le niveau haut des sorties est la tension du rail 3,3 V. L'onglet Power supply est propre à la carte :
| Paramètre | Défaut | Groupe | Rôle |
|---|---|---|---|
usbConnected |
true |
USB | Câble USB branché : 5 V sur VBUS. Décoché : alimenter la carte par VBUS ou VSYS |
VUsb |
5 V | USB | Tension de l'alimentation USB |
RUsb |
0,2 Ω | USB | Résistance du câble et du connecteur USB |
eta |
0,9 | Regulator | Rendement du régulateur 3,3 V |
ICore |
20 mA | Consumption | Courant tiré du rail 3,3 V par le RP2040 et sa flash quand la carte est alimentée (broches non comprises) |
VPowerOn |
1,8 V | Power-on | Tension du rail au-dessus de laquelle le RP2040 démarre |
VPowerOff |
1,6 V | Power-on | Tension du rail au-dessous de laquelle un RP2040 en marche s'arrête pour de bon |
dieTemperature |
27 °C | Temperature sensor | Température du RP2040, lue par ADC(4) |
Grandeurs à tracer
| Variable | Contenu |
|---|---|
pico.GP0.v … |
Tension de chaque broche |
pico.vSys |
Tension de VSYS |
pico.vRail |
Tension du rail 3,3 V (3V3(OUT)) |
pico.iSys |
Courant tiré de VSYS par le régulateur |
pico.core.powerGood |
Carte alimentée (programme démarré ou démarrable) |
pico.builtinLed.… |
LED embarquée |
Pour le courant d'une pile, placer un CurrentSensor sur le fil de VSYS, comme dans l'exemple Pico.Battery.
Pour aller plus loin
- Référence rapide MicroPython du port rp2 : l'API telle qu'elle tourne sur la vraie carte ; généralités du port rp2 ; module
rp2(PIO, non simulé). - Fiche technique de la Raspberry Pi Pico : schéma, alimentation (chapitre « Powering Pico »), cotes ; brochage.
- Fiche technique du RP2040 : multiplexage des broches (fonctions des GPIO), ADC et capteur de température.
- Documentation Raspberry Pi des cartes Pico.